www.eautomation.fr
09
'26
Written on Modified on
Les traitements d'image à base d'IA s'exécutent dans la baie de commande du robot
Kuka a lancé iiQKA.AI Vision, une suite logicielle intégrée exécutant les applications de traitement d’images 2D et 3D à base d'IA directement au sein de la baie de commande du robot.
www.kuka.com
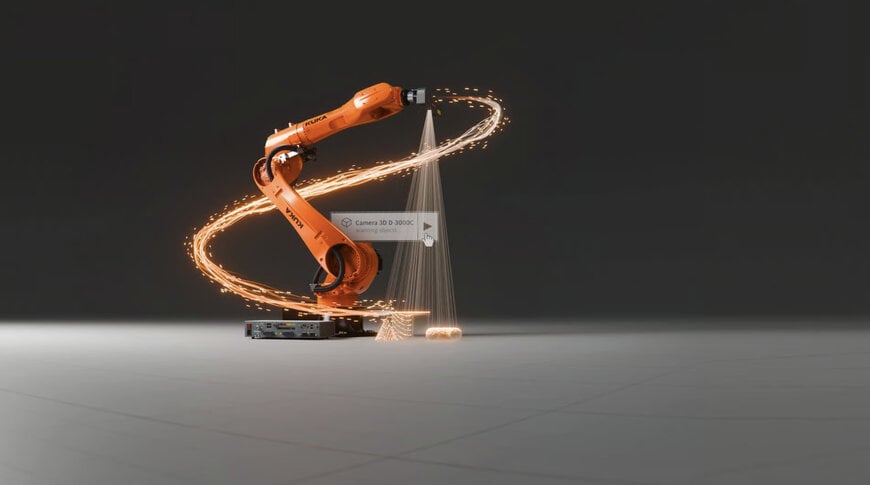
Les systèmes traditionnels de vision industrielle s’appuient sur des PC industriels (IPC) distincts ou sur un traitement cloud distant pour exécuter des algorithmes visuels gourmands en calcul, introduisant de la latence et des vulnérabilités réseau dans la cellule de production. En revanche, la suite iiQKA.AI Vision exécute le traitement d’images localement sur la Kuka AI Extension Platform, un module de calcul intégré basé sur l’architecture Nvidia Jetson Orin et directement embarqué dans la baie de commande du robot.
Cette architecture embarquée élimine le recours à du matériel informatique externe, à une connectivité cloud ou à une infrastructure réseau supplémentaire. En traitant et stockant l’ensemble des données d’images et l’inférence des réseaux neuronaux directement dans la baie de commande, le système garantit une communication déterministe à faible latence entre les algorithmes de perception et les boucles de commande de mouvement, tout en isolant les données visuelles des risques liés aux réseaux externes.
Flux d’ingénierie unifié
Le déploiement logiciel s’opère via iiQWorks, où les applications de vision sont configurées à l’aide d’une interface utilisateur graphique avec programmation par glisser-déposer. Des modèles d’applications préconçus et des flux de travail de mise en service guidée permettent à des équipes d’ingénierie non spécialisées de déployer une application d'automatisation guidée par vision sans devoir écrire de code de traitement d’image spécifique.
Extraction automatisée de caractéristiques
Fonctionnant sur les domaines d’imagerie 2D et 3D, la suite iiQKA.AI Vision réalise la segmentation d’objets, la détermination des coordonnées spatiales et le calcul automatisé des points de préhension du préhenseur. En 3D, la plateforme évalue les nuages de points issus des capteurs ou de modèles CAO pour calculer des stratégies de trajectoire sans collision et des angles de prise stables, maintenant la précision de reconnaissance malgré les variations d’éclairage ambiant ou les irrégularités de surface des pièces. En 2D, le logiciel identifie les pièces, suit les mouvements sur convoyeur et calcule des décalages dynamiques pour guider les bras robotisés en temps réel.
Kuka présentera des démonstrations techniques mettant en oeuvre la suite iiQKA.AI Vision lors de l’événement Nvdia GTC qui se tient à Berlin, du 20 au 22 octobre 2026.
Contexte Supplémentaire :
Cette section détaille des spécifications techniques et une analyse comparative concurrentielle non incluses dans l’annonce initiale du produit.
La transition vers le traitement par réseaux neuronaux embarqué dans les contrôleurs de robots reflète une évolution de l’industrie vers une IA physique en périphérie (Edge) dans l’industrie manufacturière. Les robots guidés par vision standards reposaient traditionnellement soit sur des caméras autonomes (telles que la gamme Cognex In-Sight) communiquant via des protocoles Ethernet industriels (Profinet, EtherNet/IP), soit sur des systèmes de vision 3D externes basés sur IPC (tels que les architectures Photoneo PhoXi ou Keyence CV-X). Si les caméras intelligentes gèrent l’inspection 2D, les opérations picking 3D haute densité et le traitement spatial des nuages de points requièrent des processeurs graphiques dédiés, ce qui ajoutait traditionnellement entre 4 000 et 15 000 euros de dépenses en matériel externe et en licences par cellule de production.
Sur le marché de la vision associée à la robotique, l’approche intégrée au contrôleur de Kuka se positionne face aux plateformes telles que Fanuc iRVision et ABB Integrated Vision.
Fanuc iRVision intègre le guidage visuel 2D et 3D directement dans l’armoire de commande R-30iB Plus sans PC externe, grâce à des cartes de traitement internes dédiées et à un logiciel de vision propriétaire. Bien que cette solution offre un couplage déterministe étroit avec la cinématique du robot, ses algorithmes traditionnels s’appuient fortement sur une reconnaissance géométrique structurée, exigeant des techniciens en vision qualifiés pour paramétrer des éclairages complexes, des grilles de calibration et les repères des capteurs 3D.
ABB Integrated Vision, s'appuyant sur des outils de vision de Cognex et programmé au sein d’ABB RobotStudio, simplifie de façon similaire la configuration des caméras 2D via les interfaces FlexPendant. Cependant, une application de picking complexe en 3D mettant en oeuvre des outils de deep learning nécessite généralement sur les plateformes ABB des moteurs de vision tiers (tels que Pickit 3D ou Mech-Mind) tournant sur des PC industriels dédiés.
En adoptant le système sur module (SoM) Nvidia Jetson Orin (délivrant jusqu’à 275 trillions d’opérations par seconde de calcul IA dans sa version haut de gamme de 64 Go), la solution Kuka AI Extension Platform fournit un débit de traitement tensoriel suffisant au sein de l’armoire de commande. Cela permet une segmentation par réseaux neuronaux profonds et une estimation dynamique de la posture de préhension en 3D sans déporter les calculs de nuages de points vers des ordinateurs périphériques, réduisant ainsi l’encombrement, la consommation électrique et les coûts de gestion logicielle multi-fournisseurs dans les cellules robotisées.
Publié avec l’assistance de l’IA par Natania Lyngdoh, rédactrice pour Induportals.
www.kuka.com
