www.eautomation.fr
15
'26
Written on Modified on
Le robot collaboratif optimise son encombremetn au sol
Yaskaw a lancé le robot collaboratif de la gamme Motoman-HC12 qui se distingue par un profil de bras fin, un poids total de manipulateur réduit et un encombrement au sol optimisé.
www.yaskawa.eu.com
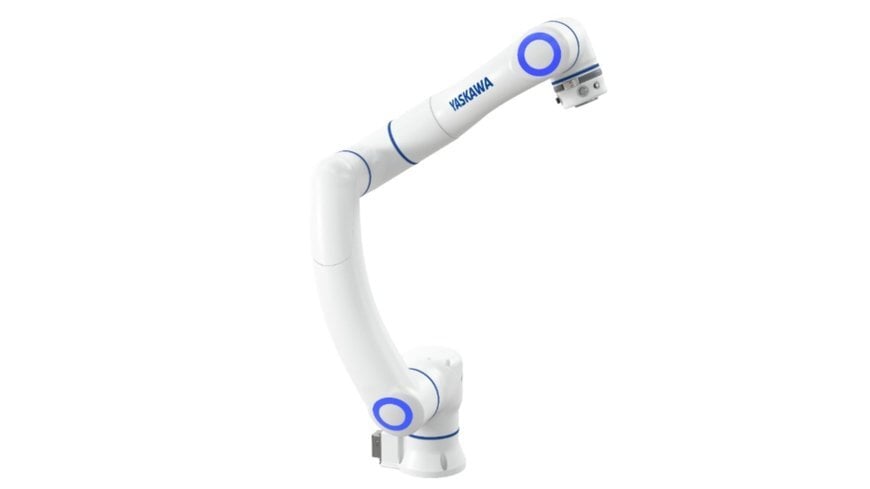
Succédant au modèle Motoman-HC10DTP, le robot collaboratif Montoman-HC12 associe une charge utile de 12 kg à un rayon d'action de 1 410 mm. Conçu pour répondre à la pénurie de main-d'œuvre dans l'industrie manufacturière et simplifier le déploiement de l'automatisation, ce robot entend allier dispositifs de sécurité et productivité accrue à des coûts de fabrication réduits.
Architecture mécanique et encombrement au sol
Le robot se distingue selon son fabricant par un profil de bras fin, un poids total de manipulateur réduit et un encombrement au sol optimisé. La dimension de montage de la base a été ramenée à φ170 mm, contre φ275 mm pour le modèle Motoman-HC10DTP. Cette géométrie compacte limite les interférences physiques avec les machines et structures adjacentes, facilitant l'installation dans des environnements de production exigus et simplifiant l'accès aux postes de travail confinés.
Détection de couple intégrée et performances de sécurité
Le bras intègre de nouveaux capteurs de couple exclusifs conçus pour améliorer la sensibilité de détection de collision et les temps de réponse du système. L'intégration de ces capteurs permet d'atteindre des vitesses de déplacement opérationnelles plus élevées lors des séquences de travail collaboratives, tout en atténuant les forces d'impact en cas de contact avec le personnel. La conception mécanique offre également une fonction de guidage manuel fluide et intuitive pour rationaliser les séquences d'apprentissage manuel et les opérations courantes.
Acheminement interne des câbles applicatifs
Pour protéger le câblage et simplifier la configuration des outils, les câbles applicatifs — y compris une ligne Ethernet Cat6A à haut débit — passent intégralement à l'intérieur de la structure du bras, en standard. Cet agencement interne élimine les faisceaux de câbles externes, évitant les risques d'accrochage avec les machines périphériques et assurant des connexions électriques directes pour l'outillage en bout de bras au niveau du poignet.
Applications industrielles
Le robot Motoman-HC12 est configuré pour les processus automatisés de manipulation de matériaux et d'assemblage, notamment la palettisation, le vissage, le soudage à l'arc, le contrôle optique et les tâches industrielles générales.
Contexte additionnel
Cette section détaille les spécifications techniques et l'analyse comparative concurrentielle non incluses dans le communiqué de presse initial.
Contrairement aux robots collaboratifs standard qui estiment les forces de contact via la surveillance du courant du moteur — méthode sujette aux frottements d'engrenage et nécessitant des vitesses d'opération réduites pour respecter les seuils de sécurité de l'ISO/TS 15066 —, des capteurs de couple articulaires dédiés mesurent les forces de contact directement au point de charge. Cela autorise des vitesses de déplacement plus rapides et des arrêts sur collision de l'ordre de la milliseconde.
De plus, la réduction de l'empreinte de montage à un format compact de φ170 mm facilite l'intégration sur des robots mobiles autonomes (AMR) et sur des dispositifs d'alimentation de machines étroits incapables d'accueillir des embases standard de 200 mm à 275 mm. L'acheminement interne de lignes blindées Cat6A directement jusqu'à la bride du poignet supprime également les gaines de protection externes, écartant ainsi les risques d'accrochage et l'usure prématurée des câbles lors des rotations continues des axes.
Publié par Romila DSilva, rédactrice pour Induportals - contenu adapté avec l'assistance de l'IA.
www.yaskawa-global.com
