Les outillages en bout de bras s'adaptent aux exigences de l'application robotisée
Festo associe des outils de traitement à base d'IA, de guidage par vision et de préhension pneumatique, électrique et par le vide pour concevoir des outillages en bout de bras adaptés aux opérations de manutention robotisée.
www.festo.com
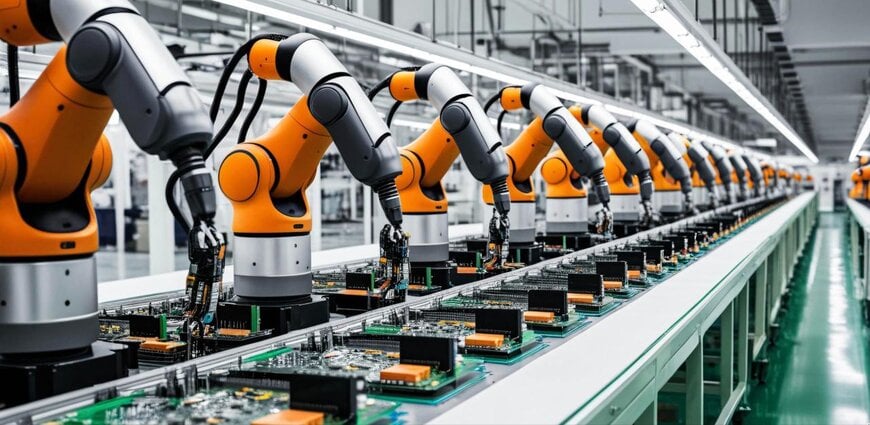
Certaines lignes de production automatisées exigent des systèmes robotisés capables de s'adapter à des pièces variables sans exiger un rééquipement mécanique important. Pour répondre à ces exigences de flexibilité, Festo a développé des solutions intégrées d'outillage en bout de bras qui combinent technologies de préhension pneumatiques, électriques et par le vide.
La qualité d'un robot ou d'un système de manutention dépend de celle du système de préhension monté sur son bras. L'outillage en bout de bras (EOAT) constitue l'interface avec la pièce et rend possibles de nombreux processus automatisés. Lorsque les lignes traitent des pièces qui changent fréquemment, les préhenseurs conventionnels peinent souvent à gérer les variations d'orientation, la fragilité ou les formes irrégulières sans dispositifs spécifiques ni reprogrammation manuelle, ce qui nécessite des sous-systèmes intelligents capables de reconnaître les objets et d'adapter leur stratégie de préhension.
Une architecture intégrée d'outillage en bout de bras
Afin de réduire les efforts d'ingénierie liés à l'intégration des préhenseurs, Festo évolue du statut de fournisseur de composants de préhension à celui de prestataire de solutions complètes en bout de bras. Cette approche accompagne les utilisateurs tout au long du processus, de la sélection et de la conception jusqu'à la mise en service, en passant par l'intégration. Des interfaces standardisées, des outils d'ingénierie et des modules logiciels simplifient l'intégration dans les systèmes robotiques de différents fabricants, réduisant les efforts d'ingénierie, d'intégration et de mise en service et permettant de mettre en œuvre les applications robotiques plus rapidement et plus facilement.
Intelligence artificielle et vision
Un robot ne doit pas seulement saisir des pièces de manière fiable, mais aussi, de plus en plus, reconnaître par lui-même ce qu'il faut saisir, où et comment. Festo répond à cet enjeu grâce aux logiciels et à l'intelligence artificielle. La technologie Vision Guided Motion (VGM) associe le traitement d'images à un guidage précis de la trajectoire. Les pièces sont localisées quelle que soit leur position ou leur orientation, puis traitées à l'aide de programmes configurés par le client, par exemple pour le collage ou le vissage, ou bien saisies et transférées vers la station suivante. Les ajustements mécaniques et les efforts d'ingénierie sont ainsi réduits, tandis que la fiabilité des processus et la productivité augmentent.
Pour les objets inconnus ou changeants, le logiciel GripperAI basé sur l'IA aide le robot à reconnaître les objets et à déterminer les points et stratégies de préhension appropriés. Les processus de préhension s'adaptent ainsi avec plus de souplesse à différents objets, tout en réduisant l'effort de programmation nécessaire pour les nouvelles applications.
Récolte automatisée de champignons
La solution Mushroom Harvesting Unit illustre l'interaction concrète entre l'intelligence artificielle et l'automatisation. Conçue pour la récolte automatisée de champignons comestibles, cette solution combine traitement d'images et technologies de mouvement et de manutention. Grâce au traitement d'images assisté par IA, le système détecte et évalue les champignons, puis détermine le moment optimal de la récolte. Un système de portique de haute précision positionne la pince au-dessus de l'objet cible, tandis qu'un axe de rotation au niveau du poignet et une technologie de préhension en douceur permettent une récolte sans dommage.
Contexte Supplémentaire
Cette section détaille les spécifications techniques et l'analyse comparative concurrentielle non incluses dans l'annonce originale.
Dans le secteur de la robotique industrielle, l'outillage en bout de bras a évolué des simples pinces parallèles pneumatiques vers des sous-ensembles mécatroniques intégrant capteurs d'effort et de couple, contrôleurs embarqués et modules de vision. Le dévracage et la manutention de pièces variables reposaient traditionnellement sur la correspondance déterministe avec des modèles CAO 3D, souvent peu efficace pour les objets déformables, organiques ou réfléchissants. Les algorithmes de préhension basés sur l'IA, entraînés sur des données synthétiques et réelles, permettent aux robots de généraliser les positions de préhension à des objets inconnus sans modèle CAO préalable. Par ailleurs, les interfaces mécaniques et de communication standardisées, telles que les brides de montage ISO 9409-1 et la connectivité IO-Link, sont devenues une référence du secteur et assurent une interopérabilité plug-and-play entre fournisseurs d'outillage et fabricants de robots.
Publié par Maria Brueva, rédactrice pour Induportals – contenu adapté par l'IA.
