www.eautomation.fr
16
'26
Written on Modified on
Le modèle d’IA physique optimise la manipulation robotique
Neura Robotics propose le modèle multimodal Neuron AI qui entend relever les défis de la manipulation robotique grâce à un retour multisensoriel et à des architectures de mémoire temporelle.
neura-robotics.com
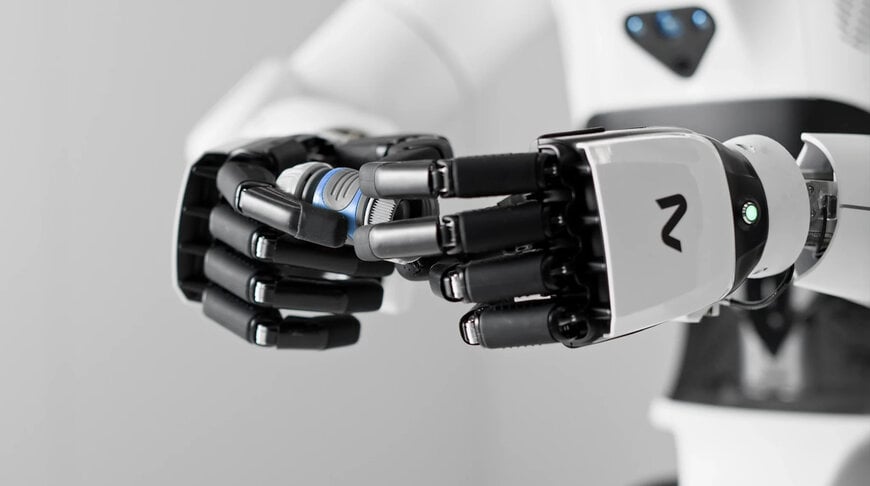
Le guidage robotique basé uniquement sur la vision échoue fréquemment lorsque les lignes de visée optiques sont obstruées ou lorsque les tâches de précision dépendent de la dynamique de contact. Afin de surmonter ces contraintes opérationnelles, Neura Robotics a développé Neuron AI, un modèle multimodal conçu pour piloter l’IA physique dans les déploiements d'applications robotiques industrielles et humanoïdes.
Défis d’ingénierie dans la manipulation riche en contacts
La perception robotique conventionnelle s’appuie principalement sur des entrées visuelles bidimensionnelles et tridimensionnelles pour déduire la géométrie spatiale, la position et l’orientation. Si la vision par ordinateur fournit une télémétrie spatiale suffisante pour les tâches structurées de manipulation élémentaire (pick-and-place), elle est dépourvue des données d’état physique critiques lors des contacts mécaniques, telles que l’alignement structurel, la résistance à l’insertion et l’assise correcte des fixations.
Des opérations telles que le vissage de fixations filetées, l’enclenchement de verrous et le soudage structurel requièrent une confirmation immédiate des états mécaniques, impossible à détecter par de simples caméras. L’occlusion optique engendre des goulots d’étranglement opérationnels lorsqu’un bras manipulateur obstrue ses propres capteurs optiques ou lorsqu’un assemblage nécessite d’accéder à des compartiments non éclairés. Sans vérification tactile et acoustique, les systèmes robotiques traditionnels risquent d’exercer une force excessive, causant des dommages matériels ou le blocage d’articulations. De plus, les architectures vision-langage-action classiques manquent souvent de mémoire temporelle, perdant la trace de l’état des composants dès que ceux-ci quittent le champ de vision des capteurs.
Architecture du modèle Perception-Langage-Action
Neuron AI surmonte ces limites grâce à un cadre unifié Perception-Langage-Action qui encode de multiples modalités sensorielles au sein d’une représentation temporelle synchronisée. L’architecture intègre en continu :
- Vision 3D : Nuages de points volumétriques et mesures de profondeur capturant en temps réel la géométrie environnementale.
- Détection tactile et d’effort : Retour continu d’effort-couple et télémétrie de contact provenant des mains robotiques et des effecteurs terminaux.
- Détection acoustique : Retour auditif capturant les signatures acoustiques propres aux procédés, comme le déclic d’une fixation ou la stabilité d’un arc de soudage.
- Proprioception : État cinématique du robot, angles articulaires et vecteurs de vitesse.
- Langage naturel : Invites d’instructions et commandes sémantiques associées à des paramètres physiques.
Au lieu de traiter chaque chaîne de capteurs dans des sous-programmes cloisonnés, le modèle aligne ces flux de données hétérogènes dans un espace latent temporel unique pour produire des trajectoires motrices unifiées. Pour maintenir la cohérence de l’état lors des angles morts opérationnels, le modèle intègre une architecture de mémoire dédiée assurant la permanence de l’objet. Ce mécanisme permet au robot de suivre la position et l’état des pièces dissimulées, reliant ainsi les actions antérieures aux effets prévus en aval.
Méthodologie d’entraînement et déploiement à grande échelle
Le modèle est entraîné sur cinq incarnations robotiques Neura distinctes, adaptées à divers types de mains articulées polyvalentes et de préhenseurs industriels spécialisés. Les pipelines d’apprentissage exploitent trois flux structurés de données physiques :
- Interaction en conditions réelles : Ensembles de données empiriques synchronisées, capturés sur des plateformes robotiques en exploitation au sein des Neura Gyms et d’installations industrielles partenaires.
- Données enrichies par simulation : Ensembles de données synthétiques générés par des suites de simulation spécialisées afin d’introduire des variations environnementales et des perturbations liées aux cas limites (corner cases).
- Démonstrations cinématiques humaines : Capture de mouvement du corps entier et démonstrations de tâches enregistrées à l’aide de combinaisons connectées et instrumentées.
Le déploiement et la spécialisation du modèle s’effectuent via la plateforme logicielle Neuraverse. Les industriels peuvent affiner les poids du modèle de base selon leurs exigences de processus propriétaires afin de minimiser les métriques de délai d’apprentissage (Time-to-Skill) sur l’ensemble de leurs flottes de production. Afin de garantir la conformité avec la gouvernance des données industrielles et les normes européennes de protection des données, l’architecture prend en charge une exécution locale intégrale (on-device), autorisant l’inférence sans nécessiter de connexion cloud continue vers l’extérieur. Des partenariats de données avec des acteurs industriels tels que Schaeffler et Bosch assurent la validation sur des lignes de production actives.
Validation à la Nvidia GTC Berlin 2026
À l’occasion de l’événement Nvidia GTC Berlin, prévu du 20 au 22 octobre au Station-Berlin (Hall 3, Stand n° 3031), ces capacités d’autonomie seront présentées sur la plateforme humanoïde 4NE1. Le système exécutera une séquence autonome et non scénarisée de onze minutes de manipulation textile, comprenant le tri, le chargement de machine, l’actionnement de portes, le déchargement et le transfert vers le sèche-linge. Ce déploiement testera les transitions d’état multisensorielles, la planification spatiale et le suivi temporel lors de la manipulation d’objets déformables.
Contexte additionnel :
Cette section détaille des spécifications techniques et des analyses comparatives concurrentielles absentes de l’annonce initiale du produit.
Les modèles industriels dédiés à l’IA physique évoluent des architectures standards Vision-Langage-Action (VLA) vers des cadres incarnés Perception-Langage-Action (PLA). Les modèles de référence en robotique, tels que RT-2 de Google DeepMind et RFM-1 de Covariant, associent principalement des représentations visuelles tokenisées au raisonnement en langage naturel pour prédire l’ajustement de pose de l’effecteur terminal. Bien qu’efficaces pour la logistique planaire et le tri sur table, les modèles purement visuo-linguistiques présentent des limitations de latence et de précision lors de tâches nécessitant un contact soutenu, en raison de l’absence de conditionnement direct aux données d’effort-couple et d’acoustique.
En intégrant un retour tactile et acoustique continu à des couches dédiées de mémoire temporelle, Neuron AI effectue la vérification du contact physique directement au niveau du modèle. De plus, alors que les grands modèles hébergés dans le cloud posent des problèmes de latence déterministe et des contraintes réglementaires vis-à-vis des cadres européens de souveraineté des données, les architectures d’inférence locales sur site suppriment toute dépendance télémétrique externe, satisfaisant ainsi aux exigences de temps de cycle déterministes imposées par l’assemblage industriel.
Publié avec l’assistance de l’IA par Natania Lyngdoh, rédactrice pour Induportals.
www.neura-robotics.com
