Le robot mobile autonome cible les opérations de levage et de stockage
ABB Robotics complète sa gamme de robots mobiles autonomes (AMR) avec le Flexley Stack F712, un chariot élévateur autonome destiné aux opérations de manutention et de stockage.
new.abb.com
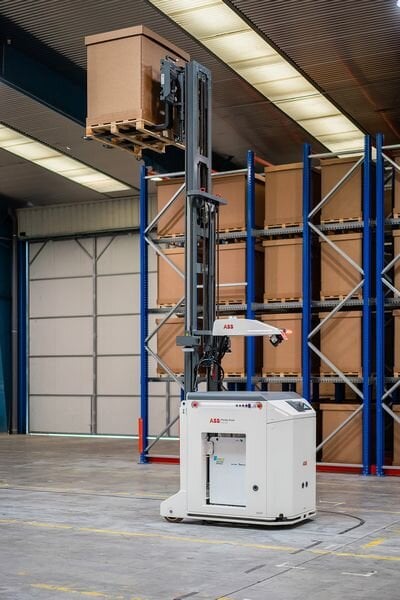
Ce robot mobile autonome rejoint les tracteurs Flexley Tug et les transporteurs Flexley Mover au sein d’une plateforme commune reposant sur la technologie de navigation Visual SLAM.
- A lire sur Automation France : Comment les robots mobiles autonomes se localisent en s’appuyant sur le SLAM
Le robot F712 vise notamment les opérations de stockage et de déstockage, l’approvisionnement des lignes de production et la manutention en sortie de ligne. Il est également destiné aux ateliers de carrosserie et de presse ainsi qu’aux zones de stockage tampon ou de stockage en profondeur, notamment dans les secteurs automobile et industriel.
Navigation par Visual SLAM
À la différence des chariots élévateurs AMR reposant sur des infrastructures de guidage préinstallées, le robot mobile F712 utilise la technologie Visual SLAM (Simultaneous Localization and Mapping) pour cartographier son environnement et déterminer sa position. Le système ne nécessite donc pas de marqueurs ou de réflecteurs installés sur le site.
Selon ABB, l'association du Visual SLAM et de fonctions d’intelligence artificielle permet au robot de prendre des décisions de déplacement dans des environnements d’entrepôt susceptibles d’évoluer. Le positionnement annoncé est de ±10 mm.
Le chariot peut transporter des palettes ouvertes ou fermées, des conteneurs et des racks pour des charges allant jusqu’à 2 000 kg. Sa hauteur de levage atteint 8,5 m. En charge, sa vitesse maximale annoncée est de 1,7 m/s.
Une plateforme commune pour plusieurs types d’AMR
Le robot mobile F712 est intégré à la suite logicielle AMR Studio d’ABB Robotics, qui permet de configurer les robots, de gérer les flottes et le trafic et de visualiser leur fonctionnement. L’environnement utilise une interface graphique de type glisser-déposer pour la configuration des applications.
ABB assure que l’utilisation d’AMR Studio peut réduire jusqu’à 20 % les temps de mise en service. L’objectif est notamment de pouvoir coordonner sur un même projet des chariots élévateurs, des tracteurs et des transporteurs autonomes.
Ce robot mobile autonome est également compatible avec la norme VDA 5050, utilisée pour l’interopérabilité entre différents équipements mobiles et systèmes de gestion. Cette compatibilité doit faciliter son intégration dans des installations comportant déjà d’autres AMR ou des systèmes de gestion existants.
Cette architecture permet ainsi de constituer des flottes mixtes et de gérer différents types de robots mobiles dans un même environnement logiciel. Elle vise notamment les installations dans lesquelles les flux de manutention combinent transport horizontal, approvisionnement de lignes et stockage ou déstockage de palettes.
Publié par Youssef Belgnaoui, rédacteur pour Induportals.
www.abb.com
