www.eautomation.fr
26
'26
Written on Modified on
Les entraînements décentralisés réduisent le câblage et l’espace d’armoire
Danfoss et Murrelektronik intègrent la commande de mouvement sur un robot à six axes pour simplifier l’architecture des machines.
www.murrelektronik.com
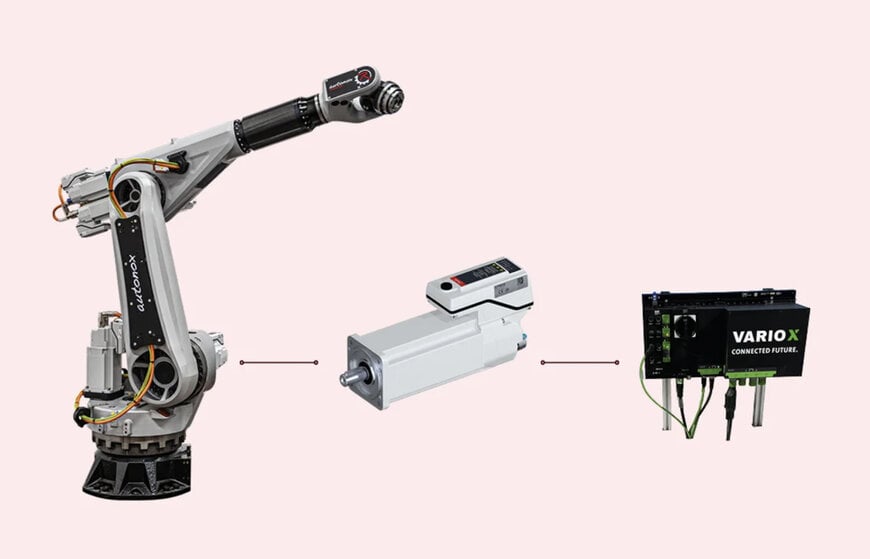
Murrelektronik cible les architectures de systèmes décentralisés pour les constructeurs de machines. Les systèmes robotiques industriels traditionnels reposent sur des architectures centralisées, dans lesquelles les contrôleurs de robots et les servovariateurs sont logés dans une armoire de commande. Cette configuration conventionnelle nécessite des connexions d'alimentation et de retour dédiées pour chaque moteur, ce qui entraîne davantage de câblage, des efforts d'installation plus importants et plus d'espace disponible dans l'armoire.
Intégration de la commande de mouvement décentralisée
En collaboration avec Danfoss et autonox Robotics, Murrelektronik a développé un cas de test d'application utilisant un robot industriel 6 axes conçu pour la manutention de matériaux, l'assemblage, le dosage et le soudage. Le projet met en oeuvre une plateforme de mouvement décentralisée où les servovariateurs et les moteurs sont combinés en une seule unité compacte. En montant ces servovariateurs intégrés directement sur le bras robotique, l'installation de servovariateurs conventionnelles en armoire n'est plus nécessaire. Un module d'alimentation unique doté d'une carte optionnelle d'accès décentralisé intégrée alimente tous les variateurs décentralisés via un câblage en guirlande (daisy-chain). Cette architecture rapproche le contrôle, la distribution d'énergie et les interfaces d'entrée/sortie du niveau de la machine.
Exigences de sécurité et de précision
L'équipe d'ingénierie avait besoin d'une plateforme offrant un contrôle de mouvement dynamique de haute précision, une sécurité fonctionnelle et des protocoles de communication ouverts. Des fonctions de mouvement sécurisé avancées, allant au-delà de la simple suppression sûre du couple (Safe Torque Off), étaient nécessaires pour garantir la sécurité de l'opérateur sans compromettre la productivité de la machine.
La plateforme sélectionnée utilise des modules en carbure de silicium optimisant l'efficacité thermique et prenant en charge plusieurs protocoles de communication industrielle.
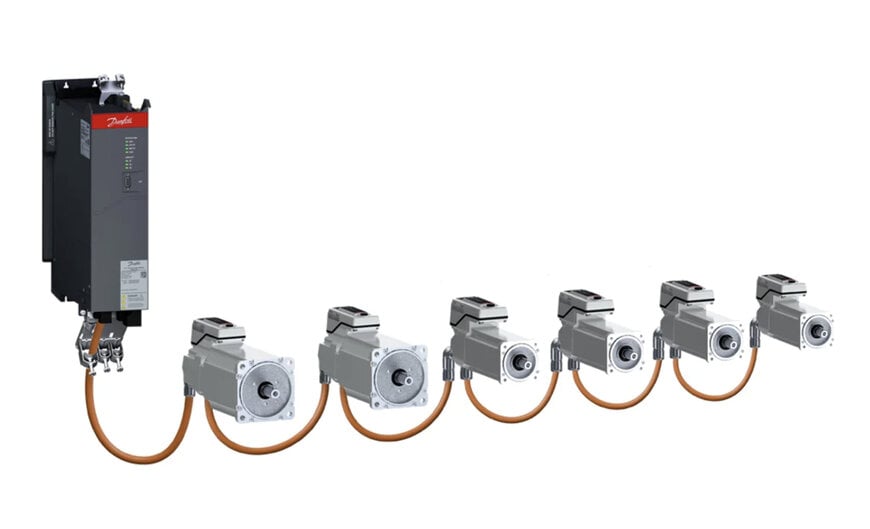
Réduction du câblage et de l'espace en armoire
Après une collaboration de six mois, l'architecture résultante a fourni un modèle évolutif et pleinement opérationnel pour la conception de machines modulaires. L'installation des servovariateurs sur la structure du robot a éliminé les servovariateurs dans les armoires, réduisant l'encombrement de l'armoire de commande de 60 %. De plus, la mise en œuvre du câblage en guirlande a réduit la longueur totale des câbles jusqu'à 80 %.
Publié par Maria Brueva, rédactrice pour Induportals – contenu adapté par l'IA.
www.murrelektronik.com
