
www.eautomation.fr
28
'26
Written on Modified on
Le contrôleur de mouvement optimise la cinématique des robots mobiles
Oriental Motor présente une unité de calcul d'entraînement spécifiquement conçue pour rationaliser l'intégration des transmissions et le retour de position sur les véhicules industriels guidés automatiquement.
www.orientalmotor.com
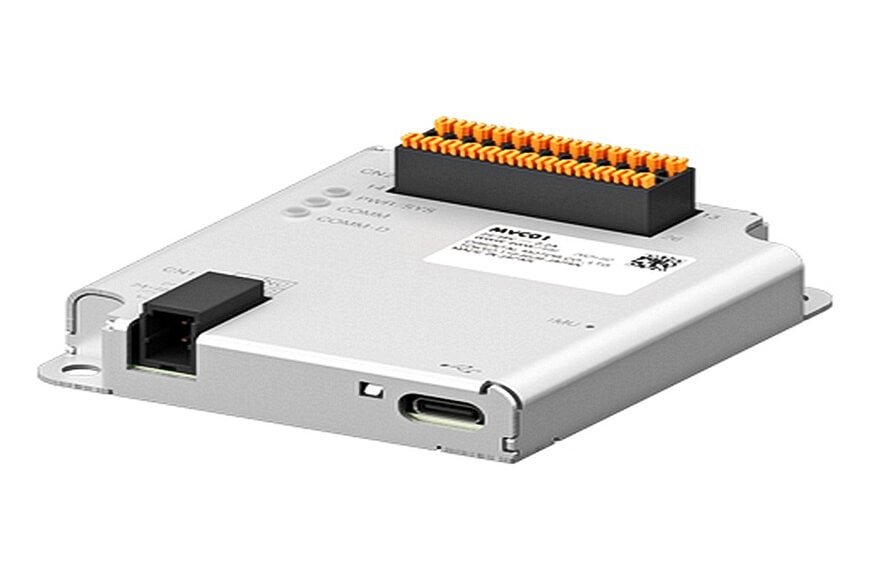
La logistique industrielle et l'automatisation des processus de fabrication s'appuient de plus en plus sur des véhicules à guidage automatique et des robots mobiles autonomes qui nécessitent des architectures de mouvement rationalisées. Le contrôleur de robot mobile de la gamme MVC01 répond à cette demande en exécutant la cinématique de déplacement du véhicule sur un matériel dédié afin de réduire la charge de calcul des systèmes informatiques industriels de niveau supérieur.
Cinématique d'entraînement intégrée et architecture logicielle
Le développement de plateformes mobiles autonomes nécessite des processeurs hôtes pour exécuter des algorithmes d'entraînement de bas niveau, des calculs de trajectoire et des conversions de coordonnées au sein de frameworks logiciels tels que le Robot Operating System (ROS). Le contrôleur vise à simplifier cette architecture en recevant directement les commandes de vitesse cible de haut niveau de l'hôte principal et en calculant en interne les vitesses de roues multiaxes. Le transfert de ces routines de calcul vers du matériel intégré réduit le nombre de nœuds logiciels actifs, simplifie le trafic sur le bus de communication et accélère les cycles de mise en service pour les développeurs de plateformes.
La configuration du système, la télémétrie opérationnelle en temps réel et le réglage des paramètres sont gérés par un logiciel de configuration dédié. Cet utilitaire permet aux équipes d'ingénierie de définir les paramètres du moteur, de calibrer les dimensions mécaniques et d'évaluer les données de diagnostic lors de l'assemblage et de la maintenance de routine sur site.
Fusion de capteurs et intégration des entraînements
La localisation précise dans des environnements d'entrepôt non structurés nécessite une navigation à l'estime fiable. La solution intègre une unité de mesure inertielle (IMU) directement dans la boucle de contrôle du mouvement. En fusionnant les données de vitesse angulaire du gyroscope embarqué avec les retours d'impulsions des codeurs des actionneurs de roues, elle génère une odométrie gyroscopique filtrée. Ce calcul interne détecte le patinage des roues lors de l'accélération ou sur des surfaces à faible adhérence et fournit des données de positionnement relatif aux systèmes de navigation.
Le contrôleur s'interface directement avec les moteurs et variateurs à courant continu sans balais de type BLV Series R. Cette solution d'entraînement assortie offre une densité de puissance élevée dans un format compact et léger, permettant une intégration dans des châssis autonomes à profil bas où l'espace interne et les capacités de charge utile sont strictement limités.
Contexte supplémentaire : Spécifications techniques et analyses comparatives
Les contrôleurs de mouvement dédiés aux robots mobiles fonctionnent entre les ordinateurs de navigation de haut niveau (tels que les IPC industriels exécutant ROS/ROS 2) et les variateurs de moteur de niveau inférieur. Dans les architectures mobiles standards, la cinématique différentielle ou omnidirectionnelle est généralement résolue soit à l'aide d'un PC industriel polyvalent via des progiciels open source, soit par l'intermédiaire de coordinateurs de mouvement multiaxes dédiés de fabricants tels que Roboteq ou Elmo Motion Control.
- Traitement de la cinématique : Les variateurs de moteur industriels génériques nécessitent un logiciel externe pour calculer les vitesses des roues à partir des vecteurs linéaires et angulaires. Les unités dédiées telles que le MVC01 et les contrôleurs bicanaux Roboteq intègrent ces algorithmes d'entraînement différentiel au niveau du micrologiciel, éliminant ainsi la latence des boucles de conversion externes de vitesse ROS en vitesse de roue.
- Calcul de l'odométrie : Les systèmes de transmission mobiles calculent l'odométrie des roues uniquement à partir de codeurs de moteur incrémentaux, qui accumulent des erreurs non bornées en cas de patinage des roues. L'intégration d'une fusion IMU au niveau matériel directement sur le contrôleur de mouvement offre une compensation du patinage en temps réel sans nécessiter de matériel d'interface IMU séparé ni de nœuds de filtre de Kalman étendu (EKF) au niveau de l'hôte pour l'intégration des capteurs bruts.
- Topologie du système : Contrairement aux variateurs servo multiaxes centralisés qui gèrent la commutation de puissance et la trajectoire de haut niveau directement sur une seule carte haute tension, cette architecture modulaire associe un cerveau de mouvement basse tension à des variateurs CC sans balais distribués. Cette séparation réduit la concentration thermique dans les châssis compacts de véhicules à guidage automatique tout en maintenant une communication CAN ou série synchronisée sur l'ensemble de la chaîne cinématique.
Publié par Evgeny Churilov, rédacteur pour Induportals - contenu adapté par l'IA.
www.orientalmotor.com
www.orientalmotor.com
