www.eautomation.fr
17
'26
Written on Modified on
La plateforme collecte des données pour entraîner les modèles d'IA destinés au pilotage des robots
En s'appuyant sur un processus d'entraînement basé sur les données, la plateforme AI Trainer d'Universal Robots vise à rendre les systèmes robotiques plus adaptatifs et d'apprendre par expérience.
www.universal-robots.com
Universal Robots a dévoilé sa plateforme AI Trainer lors de la GTC 2026, marquant une transition vers une robotique pilotée par l’IA, dans le cadre duquel les systèmes apprennent des tâches à partir de données plutôt que d’instructions préprogrammées. Développée en collaboration avec Scale AI, la plateforme permet de collecter des ensembles de données directement à partir de robots industriels.
La solution vise à combler le fossé entre la recherche en IA et les déploiements réels en permettant d’entraîner les robots avec le même matériel que celui utilisé en production.
Apprentissage pour des tâches réelles
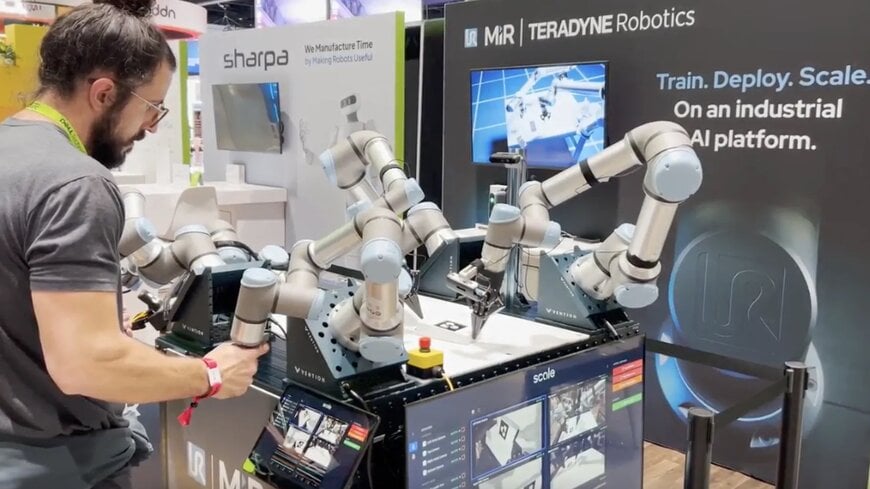
Au cœur de l’AI Trainer se trouve une configuration dite ''leader–follower''. Des opérateurs humains guident un robot « leader » à réaliser une tâche, tandis qu’un robot « follower » synchronisé reproduit le mouvement en temps réel.
Pendant ce processus, le système capture des données multimodales, notamment les mouvements, le retour de force et les entrées visuelles. Ces données synchronisées sont utilisées pour entraîner des modèles d’IA, tels que les systèmes Vision-Language-Action (VLA), permettant aux robots d’apprendre des tâches complexes et riches en interactions.
Cette approche permet aux robots d’imiter les actions humaines et de s’adapter à des environnements dynamiques, favorisant une automatisation plus flexible.
Données haute fidélité avec retour de force
Un défi majeur dans le domaine du développement de l’IA robotique est le manque de données d’entraînement de la qualité requise. De nombreux systèmes reposent principalement sur des données visuelles ou sont entraînés sur des robots non industriels, ce qui limite leur applicabilité en production.
L’AI Trainer répond à ce problème en exploitant le contrôle direct du couple et le retour de force, permettant de capturer des données détaillées d’interaction physique. Les robots peuvent ainsi apprendre des tâches impliquant le toucher, la pression ou des manipulations délicates.
En collectant les données directement sur des robots industriels, la plateforme vise à garantir une meilleure fiabilité lors du déploiement en conditions réelles.
Apprentissage continu grâce à l’intégration des données
La plateforme s’intègre à l’AI Accelerator de Universal Robots ainsi qu’à l’infrastructure de données de Scale AI pour créer une boucle de données continue. Les données collectées en fonctionnement peuvent être utilisées pour affiner les modèles, puis redéployées afin d’améliorer les performances au fil du temps.
Cette approche de « data flywheel » soutient l’optimisation continue des systèmes robotiques et accélère les cycles d’itération en IA.
Dans le cadre de cette collaboration, les entreprises prévoient également de publier un vaste jeu de données industrielles issu des systèmes Universal Robots.
Simulation et génération de données synthétiques
En complément de la capture de données physiques, Universal Robots explore l’entraînement basé sur la simulation à l’aide d’outils de Nvidia.
Grâce à Nvidia Omniverse et Isaac Sim, les développeurs peuvent entraîner des robots dans des environnements virtuels basés sur la physique. Ces simulations permettent de tester en toute sécurité des scénarios complexes et de générer des données synthétiques à grande échelle.
L’entreprise évalue également l’approche Nvidia Physical AI Data Factory pour automatiser la génération de données et accélérer les flux d’entraînement.
Vers une robotique polyvalente
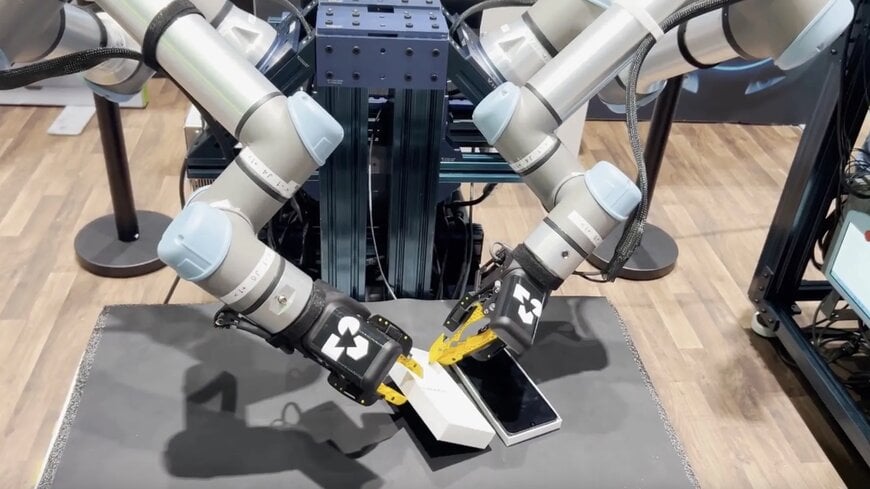
Lors de l’événement GTC 2026, Universal Robots a également présenté un modèle fondamental robotique développé par Generalist AI. Lors de la démonstration, deux robots ont effectué de manière autonome une tâche d’emballage de smartphones, illustrant des mouvements coordonnés et une manipulation précise.
La combinaison de données de haute qualité, de simulation et de modèles fondamentaux reflète une tendance plus large vers des robots polyvalents capables de percevoir, raisonner et apprendre de l’expérience.
En permettant un entraînement évolutif basé sur les données, la plateforme AI Trainer vise à accélérer la transition d’une automatisation rigide vers des systèmes robotiques intelligents et adaptatifs.
Publié, avec l'assistance de l’IA, par Romila DSilva, rédactrice à Induportals.
www.universal-robots.com
