www.eautomation.fr
13
'26
Written on Modified on
Le module tactile de bout de doigt détecte les efforts en 3D
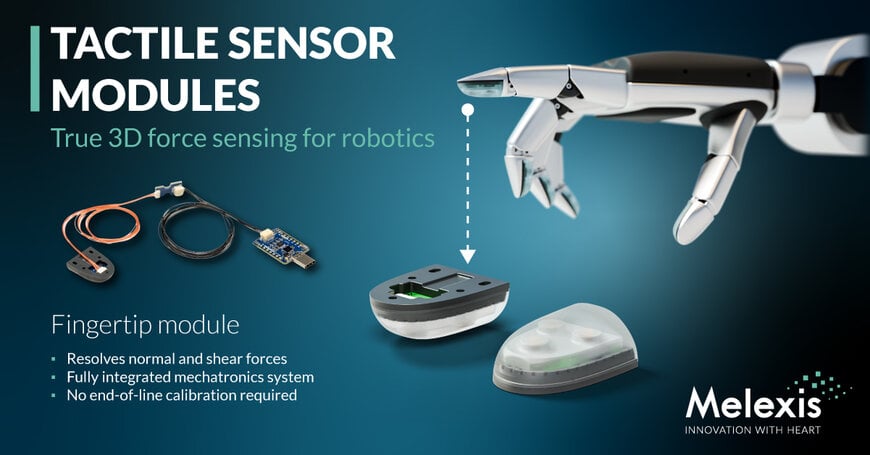
En combinant mécatronique et technologie magnétique, le module tactile de bout de doigt de la gamme MLX90901 vise à améliorer la dextérité de préhensionde des robots humanoïdes.
www.melexis.com
Les progrès de l'apprentissage automatique permettent aux systèmes autonomes de planifier des tâches complexes, mais l'exécution physique reste limitée par la faiblesse des retours sensoriels au point de contact. Les pinces industrielles standard sont généralement dépourvues de capteurs tactiles ou reposent sur des mesures de force à un seul axe, qui détectent la pression perpendiculaire à une surface mais ne parviennent pas à enregistrer le glissement latéral. Bien que des capteurs tactiles multi-axes existent dans les laboratoires universitaires, ils dépendent souvent de formulations d'élastomères sur mesure, d'un câblage complexe et d'un étalonnage manuel qui empêchent toute fabrication à grand volume.
Pour manipuler des objets irréguliers ou fragiles sans les laisser tomber ni les écraser, les boucles de commande robotiques nécessitent des données en temps réel sur l'amplitude et la direction des forces de contact. La résolution des forces selon trois axes orthogonaux permet au contrôleur d'une main robotique de détecter un début de glissement et d'ajuster dynamiquement la force de préhension.
Principe de fonctionnement et intégration mécatronique
Le module de la série MLX90901 prend en charge les forces de contact tridimensionnelles en combinant la technologie de détection magnétique Tactaxis de Melexis avec un ensemble mécanique et électronique. Dans un capteur tactile magnétique, les charges mécaniques externes déforment une couche d'élastomère souple dans laquelle est intégré un aimant permanent. Un capteur magnétique à effet Hall multi-axes situé sous l'élastomère mesure les variations résultantes du vecteur de flux magnétique et les traduit en composantes de force normale et de cisaillement.
Étant donné que les performances d'un capteur tactile magnétique dépendent fortement des propriétés mécaniques de l'élastomère et de l'alignement précis de l'aimant, l'intégration de puces de détection nues n'est pas aisée. Melexis résout ce problème en regroupant la puce du capteur, l'aimant permanent, l'élastomère souple, le boîtier structurel et l'électronique de conditionnement du signal dans un format standardisé de bout de doigt. Cette architecture unifiée évite aux fabricants de mains robotiques d'avoir à s'approvisionner et à étalonner séparément les sous-systèmes mécaniques et magnétiques.
Performances et spécifications
Le module MLX90901 est conçu pour capter les variations de force subtiles lors de manipulations délicates tout en résistant aux charges de manipulation standard. Ces principales caractéristiques :
- Plage de mesure de la force normale de 15 N
- Plage de mesure de la force de cisaillement de 4 N sur deux axes orthogonaux
- Précision de mesure pleine échelle de 10 %
- Résolution de force typique de 200 mN
- Communication numérique via une interface I2C pour une connexion directe aux contrôleurs embarqués de la main
Flux de développement et aide au prototypage
Pour faciliter l'intégration du module de bout de doigt, Melexis fournit le kit d'évaluation DVK90901. Les fabricants de mains robotiques et les équipementiers (OEM) peuvent utiliser ce kit pour caractériser la réponse en force triaxiale du capteur, évaluer ses performances par rapport à des exigences de manipulation spécifiques et recueillir des jeux de données de contact afin d'entraîner des algorithmes de contrôle en boucle fermée.
Ce lancement fait suite à quatre années de développement depuis que Melexis a démontré pour la première fois le principe biomimétique Tactaxis à l'aide de pixels tactiles discrets, ou taxels. Les essais ultérieurs menés auprès des clients ont guidé la transition de composants de détection individuels vers un module de bout de doigt standardisé, prêt pour la production et adapté aux plateformes de robotique humanoïde.
Contexte supplémentaire
Cette section détaille les spécifications techniques et l'analyse comparative concurrentielle qui ne figuraient pas dans l'annonce initiale du produit.
Le développement de modules tactiles triaxiaux intégrés reflète une évolution plus large de la robotique vers l'intelligence artificielle physique, où les données sensorimotrices sont utilisées pour entraîner des modèles dédiés à la manipulation. Historiquement, la détection tactile s'est partagée entre les matrices capacitives, les films piézorésistifs et les capteurs optico-tactiles tels que les caméras de type GelSight. Bien que les capteurs tactiles optiques offrent une haute résolution spatiale en suivant la déformation d'une couche de gel interne à l'aide d'une caméra miniature, ils nécessitent un volume interne important, une consommation d'énergie plus élevée et un traitement d'image gourmand en ressources de calcul.
Les capteurs tactiles magnétiques tels que le module MLX90901 offrent une architecture alternative caractérisée par un encombrement physique réduit, une faible consommation d'énergie et une sortie numérique à faible latence sur des bus série standard tels que l'I2C. En fournissant directement des vecteurs de force triaxiaux plutôt que des trames d'images brutes, les modules magnétiques réduisent la charge de calcul des contrôleurs locaux des articulations. Toutefois, les architectures de détection magnétique doivent gérer les interférences magnétiques externes, un facteur généralement résolu par des géométries de détection différentielle ou un blindage magnétique localisé au sein du boîtier du capteur.
Publié par Evgeny Churilov, rédacteur pour Induportals - contenu adapté par IA.
www.melexis.com
Pour faciliter l'intégration du module de bout de doigt, Melexis fournit le kit d'évaluation DVK90901. Les fabricants de mains robotiques et les équipementiers (OEM) peuvent utiliser ce kit pour caractériser la réponse en force triaxiale du capteur, évaluer ses performances par rapport à des exigences de manipulation spécifiques et recueillir des jeux de données de contact afin d'entraîner des algorithmes de contrôle en boucle fermée.
Ce lancement fait suite à quatre années de développement depuis que Melexis a démontré pour la première fois le principe biomimétique Tactaxis à l'aide de pixels tactiles discrets, ou taxels. Les essais ultérieurs menés auprès des clients ont guidé la transition de composants de détection individuels vers un module de bout de doigt standardisé, prêt pour la production et adapté aux plateformes de robotique humanoïde.
Contexte supplémentaire
Cette section détaille les spécifications techniques et l'analyse comparative concurrentielle qui ne figuraient pas dans l'annonce initiale du produit.
Le développement de modules tactiles triaxiaux intégrés reflète une évolution plus large de la robotique vers l'intelligence artificielle physique, où les données sensorimotrices sont utilisées pour entraîner des modèles dédiés à la manipulation. Historiquement, la détection tactile s'est partagée entre les matrices capacitives, les films piézorésistifs et les capteurs optico-tactiles tels que les caméras de type GelSight. Bien que les capteurs tactiles optiques offrent une haute résolution spatiale en suivant la déformation d'une couche de gel interne à l'aide d'une caméra miniature, ils nécessitent un volume interne important, une consommation d'énergie plus élevée et un traitement d'image gourmand en ressources de calcul.
Les capteurs tactiles magnétiques tels que le module MLX90901 offrent une architecture alternative caractérisée par un encombrement physique réduit, une faible consommation d'énergie et une sortie numérique à faible latence sur des bus série standard tels que l'I2C. En fournissant directement des vecteurs de force triaxiaux plutôt que des trames d'images brutes, les modules magnétiques réduisent la charge de calcul des contrôleurs locaux des articulations. Toutefois, les architectures de détection magnétique doivent gérer les interférences magnétiques externes, un facteur généralement résolu par des géométries de détection différentielle ou un blindage magnétique localisé au sein du boîtier du capteur.
Publié par Evgeny Churilov, rédacteur pour Induportals - contenu adapté par IA.
www.melexis.com
