
Quels sont les composants indispensables à la sécurité et à l'autonomie des AMR
Les scrutateurs laser, codeurs et autres contrôleurs de sécurité s’avèrent indispensables aux robots mobiles autonomes (AMR). Ils leurs permettent de cartographier leur environnement et de s'y déplacer en toute sécurité.
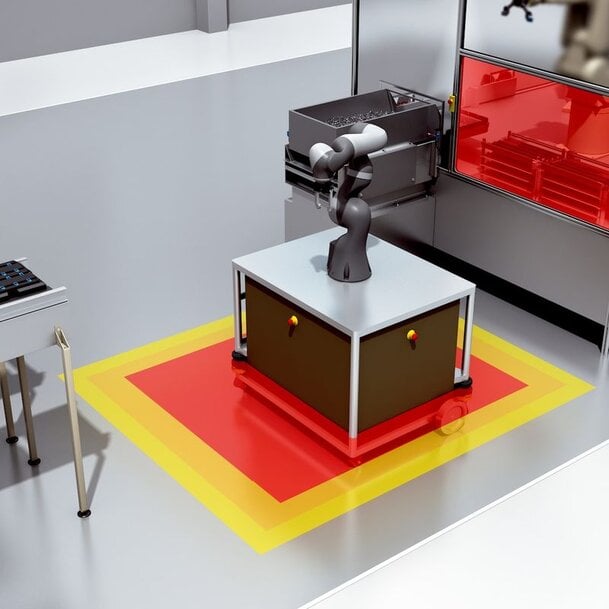
Les robots mobiles autonomes, ou AMR (Autonomous Mobile Robots), se déplacent en toute autonomie dans les ateliers et les entrepôts. S’ils peuvent évoluer de manière fluide, c’est grâce à l’action conjointe de scrutateurs laser, de codeurs et d’un contrôleur de sécurité embarqués. Si les capteurs optiques et les codeurs constituent les récepteurs sensoriels de l’AMR, le contrôleur de sécurité en est l'unité centrale de traitement. En fonction des informations reçues, ce dernier ordonne aux axes du robot mobile de se mettre en position sûre dès qu’un obstacle est détecté.
Ces robots mobiles se déploient à grande échelle sur de nombreux sites industriels et plateformes logistiques. Ils offrent davantage de flexibilité que les traditionnels AGV (Automated Guided Vehicle ou véhicule guidé automatiquement) qui suivent un système de guidage matériel rigide fixé au sol (bandes magnétiques, rails ou fils inductifs). Les AMR transportent des charges d’un point à un autre sans être tributaires d'une infrastructure physique.
Pour s'orienter, ils exploitent généralement la technologie de navigation SLAM (Simultaneous Localization and Mapping, ou localisation et cartographie simultanées). Ce procédé permet au robot de concevoir et de mettre à jour la carte de son environnement tout en s'y positionnant en temps réel. Un simple paramétrage logiciel suffit pour modifier les parcours ou affecter de nouvelles missions, s'affranchissant des lourdes modifications de marquage au sol requises pour les AGV.
Le rôle essentiel des dispositifs de détection embarqués
L'autonomie et la sécurité des AMR reposent sur la fiabilité de leurs capteurs et contrôleurs de sécurité. Ces dispositifs permettent de détecter un opérateur ou un obstacle mobile à proximité afin de l'éviter, de ralentir ou de déclencher un arrêt d'urgence.
Chaque constructeur intègre des systèmes de détection appropriés pour garantir la conformité du robot mobile avec les exigences essentielles de santé et de sécurité de la directive européenne "Machines" 2006/42/CE. Pour répondre à ces obligations réglementaires, l'usage de scrutateurs laser et de codeurs incrémentaux de sécurité s'avère indispensable.
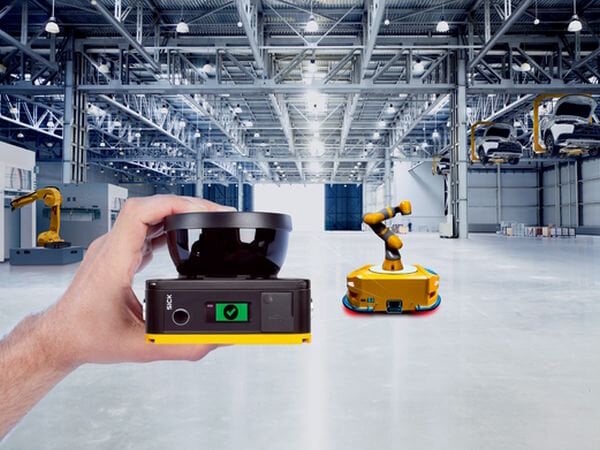
Les scrutateurs (ou scanners) laser de sécurité détectent sans contact et à distance les objets ou personnes présents dans leur champ de vision. Le système calcule la distance d'arrêt nécessaire avant l'impact en fonction de la vitesse du véhicule. L'arrêt nominal de sécurité est assuré par des fonctions logiques qui surveillent la vitesse ou la position des axes du robot.
En pratique, un scrutateur laser peut surveiller plusieurs zones configurées dynamiquement : une première zone d'alerte détecte l'approche d'un opérateur et déclenche le ralentissement du robot mobile, tandis qu'une deuxième zone, plus proche, active l'arrêt immédiat et sécurisé lorsque les limites de distance critique sont franchies.
Sur le plan technique, l'intégration de modèles compacts (d'une hauteur inférieure à 80 mm) facilite l'intégration sous le châssis des robots de profil bas. Les dispositifs actuels utilisent des technologies de mesure par temps de vol basées sur de multiples impulsions laser associées à des algorithmes de filtrage. Ces traitements permettent d'isoler le signal des perturbations ambiantes telles que les variations de lumière, la présence de poussière ou les salissures. Les capteurs les plus sensibles sont capables de détecter des corps à très faible réflectance (jusqu'à 1,8 %, correspondant à un vêtement sombre) sur des portées de champ de protection de plusieurs mètres, avec un angle de balayage étendu pouvant atteindre 275 degrés et la gestion de plusieurs dizaines de configurations de champs programmables.
Les codeurs de sécurité
Si le scrutateur laser gère la détection externe, les codeurs de sécurité sont indispensables pour surveiller les paramètres dynamiques internes de l'AMR, tels que la vitesse réelle et le sens de la marche. Ils fournissent des données relatives à la position, à l'angle et au nombre de tours des systèmes d'entraînement.
Pour garantir la sécurité fonctionnelle du véhicule, ces composants optiques ou magnétiques disposent de certifications de sécurité élevées, atteignant généralement les niveaux SIL 2 (selon la norme CEI 62061) ou PL d (selon la norme ISO 13849). Ils prennent nativement en charge les fonctions de sécurité standardisées dédiées aux motorisations électriques.
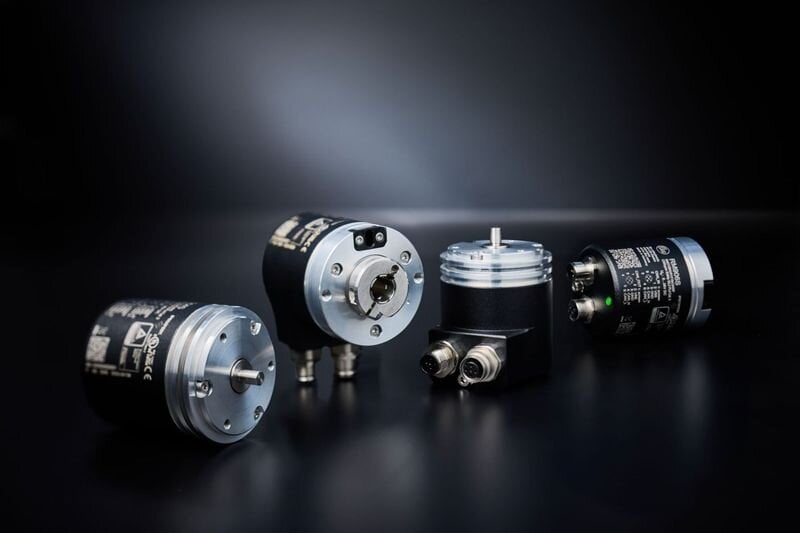
Le codeur de sécurité d'Ifm est conçu spécialement pour les applications critiques pour la sécurité. Il fournit des informations de signalisation indispensables pour la commande et la surveillance sûres des applications mobiles.
Le contrôleur de sécurité
Le fonctionnement de l'AMR requiert une centralisation des informations : les scrutateurs laser indiquent la position des obstacles tandis que les codeurs fournissent la vitesse et la direction du véhicule. Ces données doivent être analysées en temps réel pour décider d'un ralentissement ou d'un arrêt.
Cette tâche est dévolue au système de commande de sécurité programmable. Ce contrôleur exécute le programme de sécurité et transmet instantanément les commandes appropriées aux variateurs et systèmes d'entraînement de l'AMR. Les modules électroniques dédiés à la surveillance des mouvements supervisent les fonctions de sécurité des moteurs définies par la norme CEI 61800-5-2 :
• Arrêt sûr : coupure sécurisée de l'alimentation du moteur (STO, SS1, SS2).
• Mode de fonctionnement sûr (SOS) : maintien de la position d'arrêt sous couple.
• Surveillance sûre de la vitesse (SSM) : vérification que la vitesse reste dans les limites autorisées.
• Limitation sûre de vitesse (SLS) : réduction contrôlée de la vitesse du robot.
• Sens de déplacement sûr (SDI) : contrôle du sens de rotation des roues.
• Commande de freinage sûre (SBC) : gestion des freins mécaniques de blocage.
• Limitation sûre de position : contrôle des fins de course et des zones d'évolution.
Publié par Youssef Belgnaoui, rédacteur pour Induportals.
